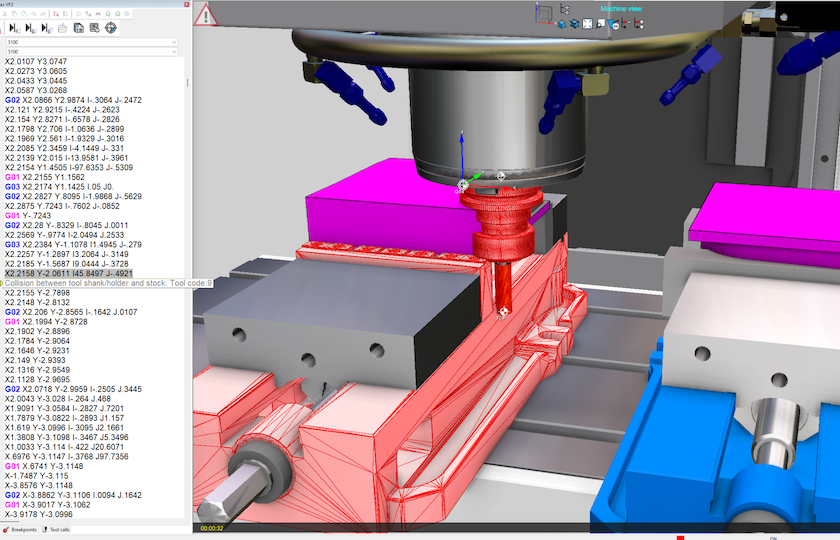
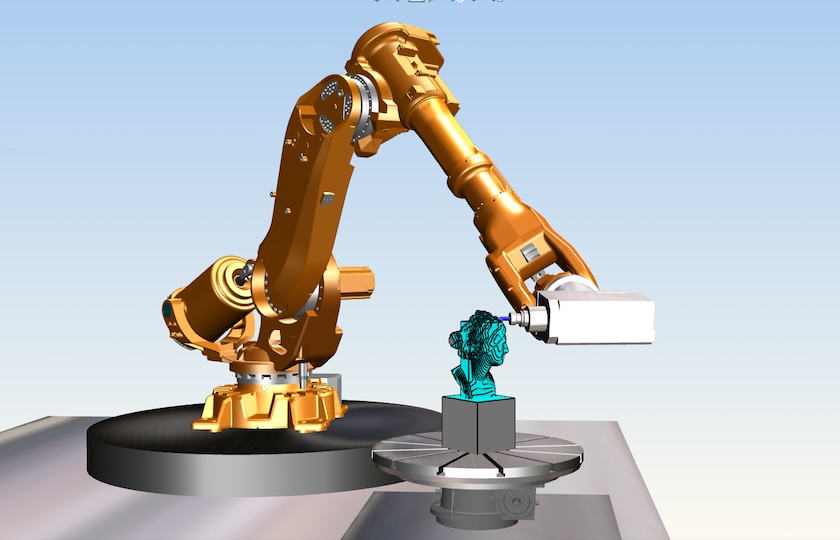
数控机床和工业机器人的虚拟加工,由专业控制器工程师团队研发。
由Roboris公司研发的Eureka软件,提供了一个全面统一的平台,帮助用户进行G代码仿真,机器人离线编程,以及刀路参数优化,以帮助您能够充满信心地验证、优化并部署复杂工艺流程。由于我们是私营企业,仅对客户和合作伙伴负责,因此在生产现场需要支持或调整时,我们的响应速度将优于大型企业竞争对手。
由创建于2021年的意大利公司Roboris提供支持,自2005年起专注于虚拟加工和机器人仿真。
Eureka虚拟加工
我们是谁?
Roboris与Eureka,一支致力于优化生产的工程团队。
Roboris是Eureka产品的研发公司,2001年于意大利由Mirko Sgarbi和Gianluca Bioli创立。两位创始人至今仍亲自参与公司运营,推动着专注于数控机床仿真、机器人编程和刀路参数优化的产品线不断发展。
从后置处理到完整的虚拟加工仿真
Roboris最初为Pro ENGINEER和CATIA开发了复杂的后处理器,公司一直接触不同CAM工作流程中的各种机床。这种对NC输出、运动学和控制行为的深刻理解,极大促进了Eureka虚拟加工软件的问世。
2003年,Roboris推出了其首款用于模拟机器人的应用。2005年,公司做出战略决策,全面专注于机床和机器人仿真领域。由此发展出一个经过二十多年不断优化的平台,专为生产关键环境服务。
由于Roboris是私有企业,仅对客户和合作伙伴负责,而非外部投资者,因此在针对您的生产线具体情况时,我们能够更加灵活地做出产品决策,并更迅速地提供支持。
- 2001年,由经验丰富的数控工程师和CAM工程师于意大利创立
- 自2005年起,专注于数控机床和工业机器人的虚拟加工仿真
- Eureka软件所有模块均由公司自主研发,支持深度定制
- 私有化运营,以客户为中心,实现快速决策与高效响应支持
- 通过子公司、CAM合作伙伴、机床OEM厂商和经销商开展全球销售及服务
具有专业加工能力的DNA,而非通用软件
Eureka 由同一团队开发,他们深谙您的机床、机器人和控制器在车间的实际运行方式。因此,我们能在数控代码层面进行仿真,模拟真实的运动学,并支持从五轴铣削、走心机到机器人喷涂、焊接、3D打印及修边等全流程操作,全部集成于一个统一环境中。
由于我们是私营企业,无需等待季度评审周期才能响应。我们直接与客户和合作伙伴合作,根据他们的需求,在他们需要的时候提供所需的支持与升级服务。
我们是谁?
集成了CNC仿真、机器人离线编程和优化功能的综合性统一平台。
Eureka 从您的CAM系统和控制器中读取真实的刀具路径和数控程序,创建出机器和工件单元的详细数字孪生模型。在此基础上,我们在首件零件被切割或焊接之前,就能够帮助用户对刀具运动、材料去除、碰撞以及机器人运动学进行仿真。
CNC G代码仿真
Eureka 模拟实际的数控代码,而不仅仅是CAM刀具路径,可准确验证控制器上将运行的内容。
- 多轴铣削,车削,走心机加工,以及车铣复合
- 多通道同步以及运动学结构仿真
- 刀具、刀柄、夹具以及机器之间的干涉检查
- 工件上的材料去除与凹陷分析
机器人离线编程
Eureka 软件可将从CAM或原生几何形状生成的工具路径用于生产流程中的工业机器人,并输出适用于控制器的机器人程序。
- 喷涂以及涂层单元
- 焊接、电弧、激光和包覆
- 3D打印与混合或增材工艺
- 修边、去毛刺和其他低材料去除的加工工艺
刀路参数优化
Chronos通过分析数控加工的运动和负载条件,自动调整进给速度,并在刀具路径的安全区域进行加速。
- 基于参与度和运动学的进给速率优化
- 通过控制刀具负荷实现加工周期缩短
- 平滑运动,提升表面光洁度
- 支持CNC和机器人加工工艺
技术优势
专为真实机器设计,而不仅仅是图纸。
Eureka 的每个组件,从几何与碰撞检测到运动学求解器,均经过精心设计和研发,适用于生产环境,并可与CAM和控制器环境紧密集成。
仿真精确度
定制化
与CAM系统的集成
服务全球
完整流程的全数字孪生
Eureka构建了一个覆盖工件、刀具、夹具、刀柄、机床结构、机器人以及控制器行为的数字孪生体。这使制造商能够:
- 验证多通道车铣复合及走心机的同步功能
- 在部署前,验证机器人的可达性、奇异点和关节限位
- 将模拟的周期时间与实际生产数据进行对比
- 在不同机器、车间和供应商之间统一流程验证
结果是上机流程更快、意外更少,以及,在将复杂程序带到车间时更加自信。
公司历程
近二十五年的专注发展
Roboris始终专注于虚拟加工、机器人仿真和优化,年复一年,专注无扰,追求更高的精度、更优的工作流程以及更广泛的设备覆盖。
准备好构建您数控机床和机器人单元的数字孪生
Eureka从您的CAM系统和控制器中读取真实的刀具路径和数控程序,创建出机器和工件单元的详细数字孪生模型。在此基础上,我们在首件零件被切割或焊接之前,对刀具运动、材料去除、碰撞以及机器人运动学进行仿真。